


海洋数字运载器
MARINE
DIGITAL VEHICLE

船体平台

控制系统

导向系统

探测系统

通信系统

海洋数字运载器(包括船体平台、控制系统、导航 系统、探测系统和通信系统)采用数字孪生方式真实构 建物理世界海洋运载器的运动特性、操纵特性及感知特性,能够在风场、海浪场、流场等环境要素背景场驱动下,依据多种控制策略实时模拟船舶运动状态,输出数字运载器解算数据,并通过高性能SDK访问接口实时为 用户提供服务。
海洋数字运载器与海洋数字环境场可联合构建船海数字系统,为用户提供丰富的任务场景,满足用户在教学&科研、设备模拟、作业训练和系统推演等不同领域 的使用需求。
MARINE DIGITAL VEHICLE
船型
——————————————————
SHIP TYPE
逼真、丰富的船舶运动模型
专业的船舶运动模型库
位置、对水航速、对地速度、横摇、横摇角速度、纵摇
纵摇角速度、艏摇、艏摇角速度
全量的船舶运动参数
波高、横荡、横荡速度、垂荡、垂荡速度、艏向角
航迹角、真实航 向角、遭遇角、桨转速、桨功率、舵角
主机转速、主机螺距
船型通过高性能SDK为用户提供标准化服务,便于接入 及使用相关API接口,支持wins10及以上版本
提供的百种船舶3d模型支持.fbx .obj .stl .mb .3DS等格式

尼米兹号 - 航母

杰拉尔德·R·福特号 - 航母

提康德罗加号 - 巡洋舰

阿利·伯克号 - 驱逐舰

苍龙号 - 苍龙级常规潜艇

海狼号 - 攻击型核潜艇

弗吉尼亚号 - 攻击型核潜艇

俄亥俄号 - 弹道导弹核潜艇

CB90型 - 快速攻击艇
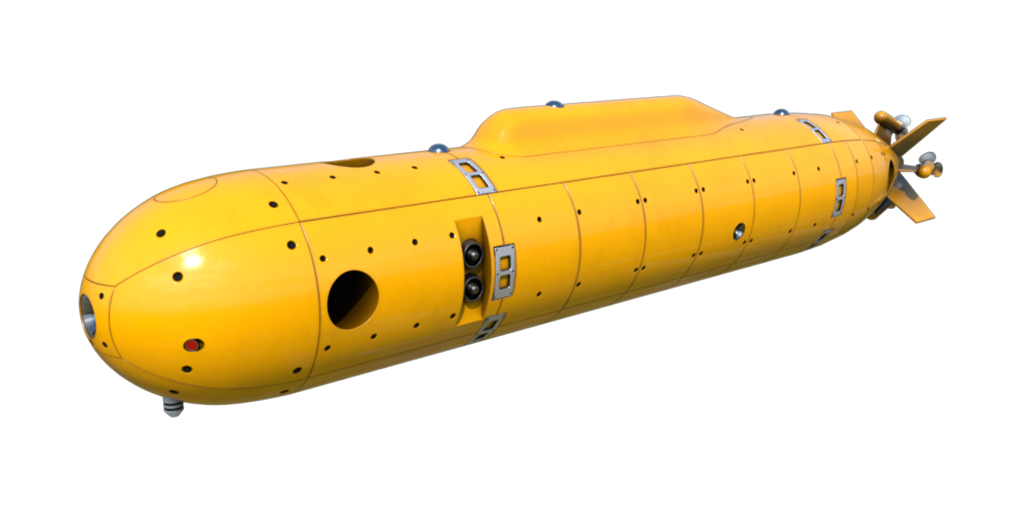
无人潜航器

集装箱货船

散货船
专业、开放的外部环境和操纵驱动
● 提供风速、风向、波高、波向、波周期、流速、流向等环境要素驱动
● 提供舵、桨、鳍等执行机构的专业模型解算
便捷、丰富的系统数据生成
● 提供系统解算数据的实时记录及在线输出功能
● 提供系统解算数据的导出和再分析功能

控制系统
——————————————————
CONTROL SYSTEM
针对海洋数字运载器各船型可提供不同的运动控制策略
包括:手动操纵机制、自动驾驶控制策略及动力控位(DP)控制策略,并以插件形式为用户提供服务


手动操纵机制
● 运动控制系统提供手动操纵机制,包括手轮、车钟等真实外设操纵输入、软件模拟操纵输入
自动驾驶控制策略
● 针对水面海洋数字运载器,可提供航向保持策略、航速保持策略和航迹保持策略
● 针对水下海洋数字运载器,可提供深度保持策略、定深定向保持策略、定速定向保持策略、定速定深保持策略、定速定深定向保持策略。
动力控位(DP) 控制策略
● 针对用户的特定需求,海洋数字运载器可提供动力控位策略,包括:定横、定纵及定点模式
导航系统
——————————————————
NAVIGATION SYSTEM
海洋数字运载器各船型可按需配置导航系统,包括:
磁罗经、计程仪、平台罗经、惯导系统、卫导系统、多普勒计程仪、测深测浅仪、测深仪和深度计等,并以插件形式为用户提供服务


Top
留下您的联系方式
第一时间获得哈船导航的最新动态


Copyright © 2016 哈尔滨哈船导航技术有限公司 版权所有 黑ICP备16006129号-1
本网站直接或间接向消费者推销商品或者服务的商业宣传均属于“广告”(包装及参数售后保障等商品信息除外)
